ルンバe5以降はそれまでのランダムな動きから、部屋の形状や家具の位置を推定して直線的に動くアルゴリズムに変更された。
これによって効率的かつ短時間で清掃が終わるとしている。
中華ロボット掃除機が増えてきた頃、iRobot社はランダムな動きこそ正義であるとした。
他社のロボット掃除機が直線的な動きで清掃時間を短縮している事に対するコメントで、障害物の回避や障害物の周囲の清掃は、直線的な動きではカバーしきれないと言っていた。
しかし結局は直線的な動きを採用する事になるのだが、iRobot社が言う通り掃除しないエリアが増えた。
下の清掃マップはどれも同じ部屋のものである。
その時々によって部屋の形状が異なって認識されているのは、掃除をしないで諦めてしまう事が多いからだ。
ルンバ的には「部屋はここまでだろう」と戻ってしまうわけだが、実際に部屋はもっと広い。
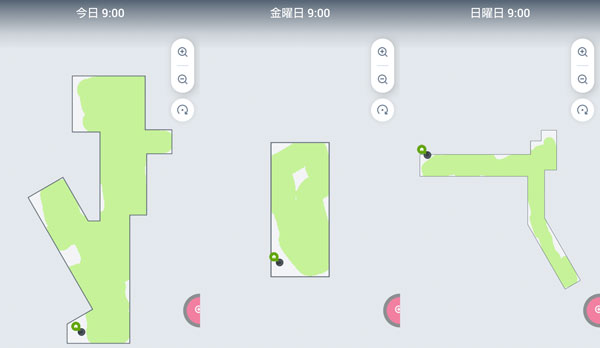
縮尺率が異なるので凄く違うように見えるが、緑の丸が付いている場所がルンバのホームステーションなので、そこを基準に見ればルンバがどこで清掃を諦めたのかが分かる。
一番右の日曜日の清掃がもっとも時間がかかっていて13分くらい、これで端までは掃除出来ていない。
中央の金曜日には2分ほどで清掃を終えている。
清掃の確実性という点に関しては、従来型の800シリーズまでのモデルの方が良い。
同じ部屋を清掃させた時の清掃時間は、ルンバ880だと30分ほどかかっている。
確かに狭い場所からでられなくなって無駄に時間を消費したり、或いはそれでも脱出出来なくなりバッテリー切れで息絶える事もあるのだが、それでも掃除は熱心に行う。

コメント